Robot hình người tiến bộ nhanh, nhưng khoảng cách tới đời thực vẫn lớn
Những năm gần đây, robot hình người liên tục gây chú ý nhờ khả năng chạy, giữ thăng bằng, leo cầu thang, thao tác đồ vật và thực hiện nhiều chuyển động ngày càng giống con người. Các màn trình diễn này cho thấy tốc độ phát triển đáng kể của cơ khí, cảm biến, trí tuệ nhân tạo và thuật toán điều khiển.
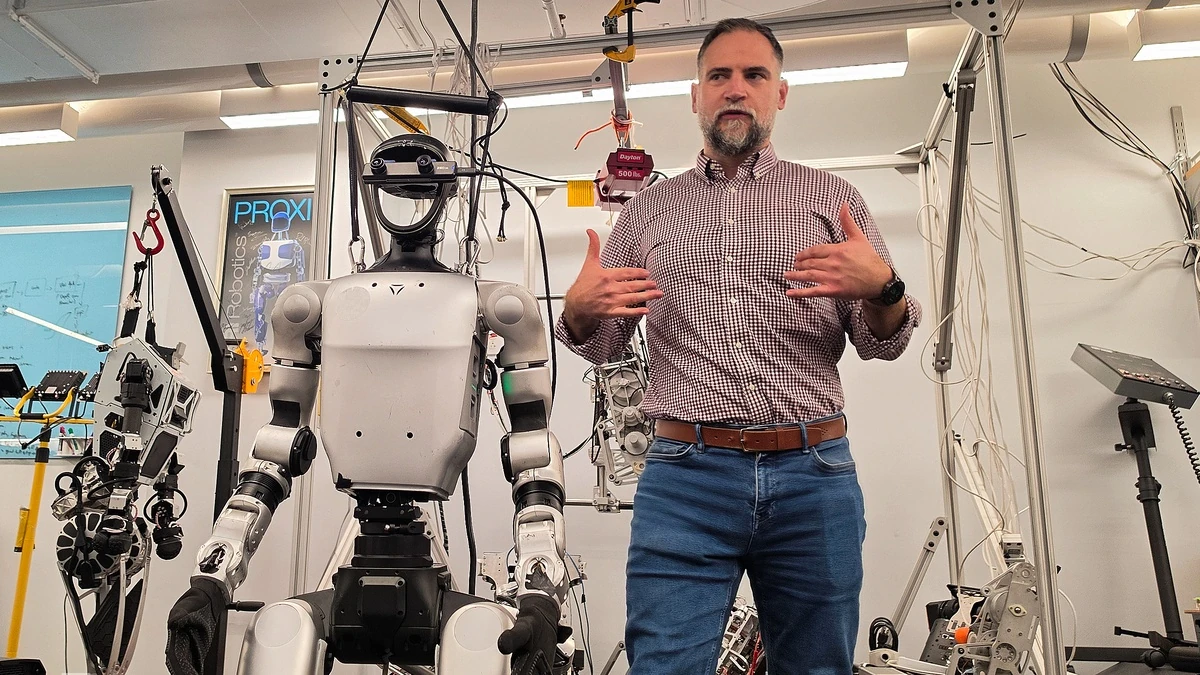
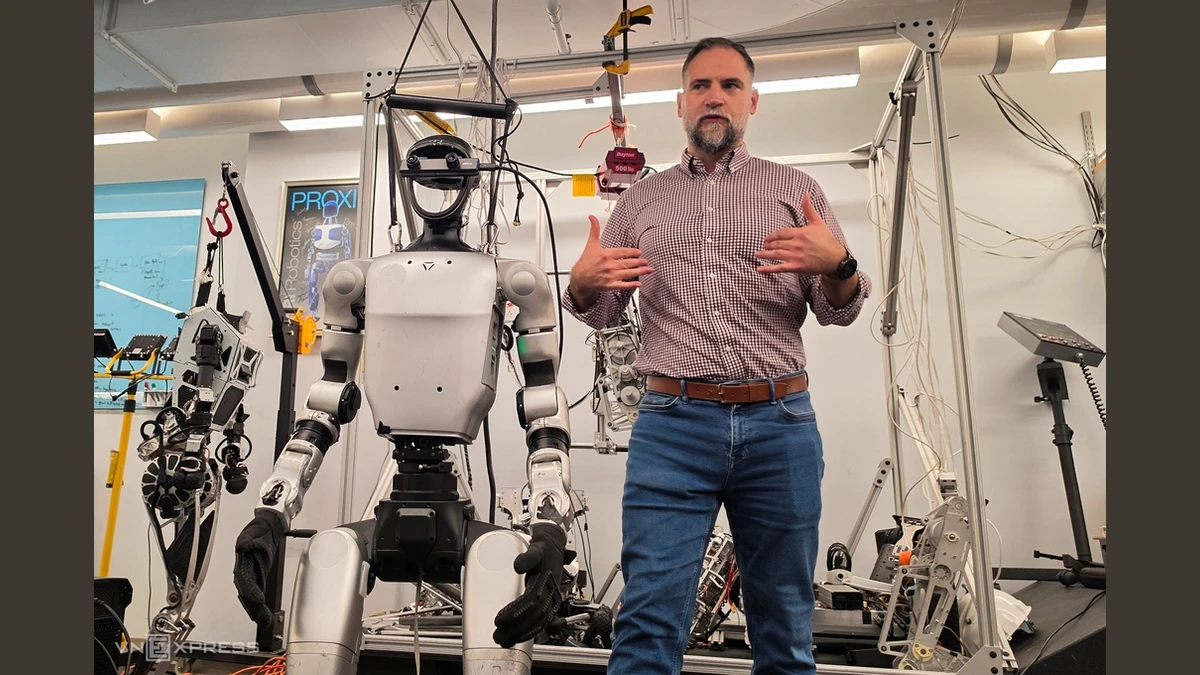
Tuy nhiên, khả năng hoàn thành một nhiệm vụ trong môi trường được kiểm soát không đồng nghĩa với việc robot đã sẵn sàng hoạt động an toàn giữa con người. GS Aaron Ames tại Viện Công nghệ California (Caltech), người đứng đầu AMBER Lab, là một trong những nhà nghiên cứu nhấn mạnh khoảng cách giữa năng lực trình diễn và độ tin cậy cần thiết cho ứng dụng thực tế.
Với ô tô, máy bay hay thiết bị công nghiệp, an toàn được kiểm chứng thông qua nhiều lớp thiết kế, thử nghiệm và tiêu chuẩn trước khi sản phẩm được sử dụng rộng rãi. Robot hình người cũng cần một cách tiếp cận tương tự, đặc biệt khi chúng có kích thước, khối lượng và lực truyền động đủ lớn để gây thương tích nếu xảy ra lỗi.
Vì sao an toàn là bài toán khó với robot hình người?
Robot hoạt động trong nhà máy có thể được giới hạn trong khu vực riêng, với quy trình và môi trường tương đối ổn định. Ngược lại, robot hình người được kỳ vọng bước vào những không gian vốn được thiết kế cho con người. Đây là nơi xuất hiện trẻ em, vật nuôi, đồ đạc di chuyển, bề mặt không bằng phẳng và hàng loạt tình huống khó dự đoán.
Mất ổn định và nguy cơ đổ ngã
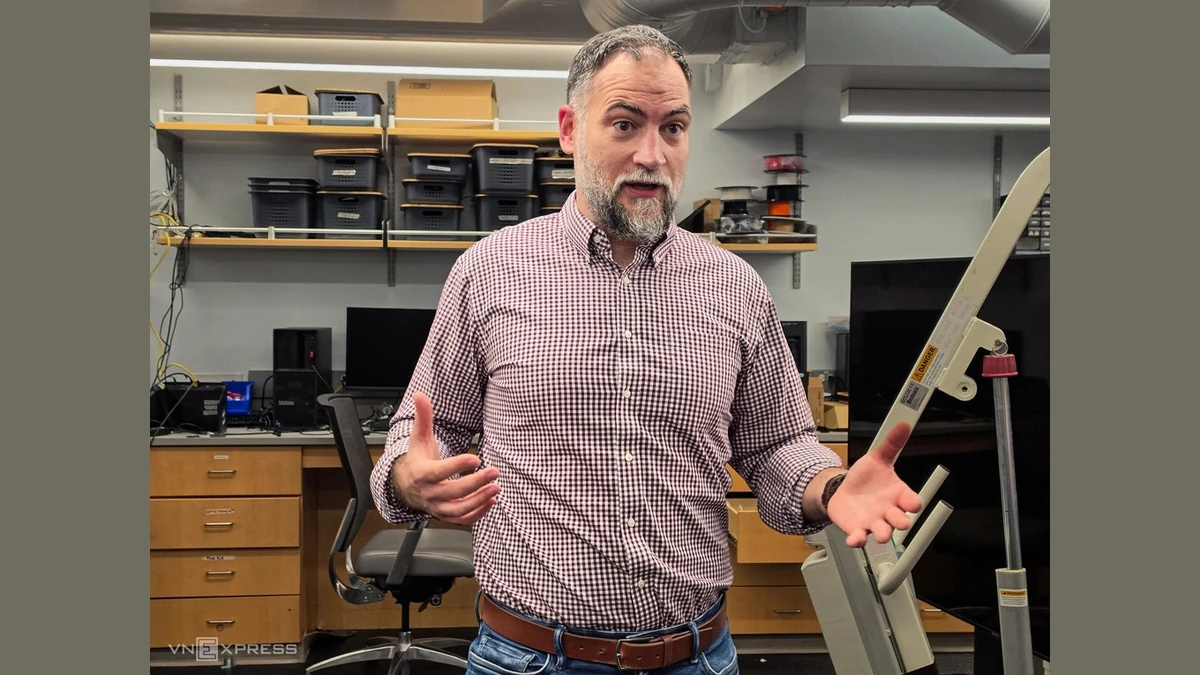
Một robot hai chân phải liên tục kiểm soát trọng tâm trong khi di chuyển. Lỗi cảm biến, suy giảm nguồn điện, trục trặc cơ cấu chấp hành hoặc tác động bất ngờ từ môi trường đều có thể làm hệ thống mất cân bằng. Khi đó, vấn đề không chỉ là bảo vệ robot mà còn phải dự đoán hướng ngã và hạn chế nguy cơ gây thương tích cho người ở gần.
Va chạm trong môi trường động
Trong không gian thực, tránh một vật cản chưa chắc đã đồng nghĩa với an toàn. Robot có thể né một chiếc ghế nhưng đồng thời đưa cánh tay hoặc cơ thể vào vùng có người đứng cạnh. Vì vậy, hệ thống điều khiển phải đánh giá toàn bộ chuyển động của robot và những thay đổi liên tục của môi trường, thay vì chỉ tìm đường đi không va chạm.
Rủi ro từ quyết định của trí tuệ nhân tạo
Khi robot sử dụng các mô hình AI để nhận biết môi trường và lựa chọn hành động, khả năng xử lý tình huống trở nên linh hoạt hơn nhưng cũng xuất hiện một lớp rủi ro mới. Một mô hình có thể đưa ra hành động hợp lý về mặt nhiệm vụ nhưng không đáp ứng giới hạn an toàn vật lý. Vì thế, hệ thống an toàn cần có khả năng can thiệp độc lập trước khi lệnh nguy hiểm được thực thi.
Lớp phần mềm an toàn có thể trở thành hàng rào bảo vệ
Một hướng nghiên cứu quan trọng của AMBER Lab là xây dựng các cơ chế an toàn ở cấp phần mềm, hoạt động như một lớp trung gian giữa thuật toán ra quyết định và hệ thống điều khiển chuyển động. Thay vì yêu cầu thay đổi toàn bộ phần cứng, cách tiếp cận này hướng tới khả năng tích hợp với nhiều nền tảng robot khác nhau.
Về nguyên tắc, lớp bảo vệ liên tục kiểm tra hành động mà robot dự định thực hiện. Nếu hành động đó có nguy cơ vi phạm một giới hạn an toàn, hệ thống có thể điều chỉnh lệnh, chuyển sang phương án khác hoặc dừng chuyển động trước khi tình huống trở nên nguy hiểm.
Thị giác giúp robot nhận biết nguy hiểm sớm hơn
Camera và cảm biến đặt trực tiếp trên robot cho phép hệ thống quan sát môi trường từ góc nhìn của chính nó thay vì phụ thuộc hoàn toàn vào thiết bị theo dõi bên ngoài. Đây là năng lực quan trọng nếu robot được triển khai trong nhà ở hoặc những khu vực thường xuyên thay đổi.
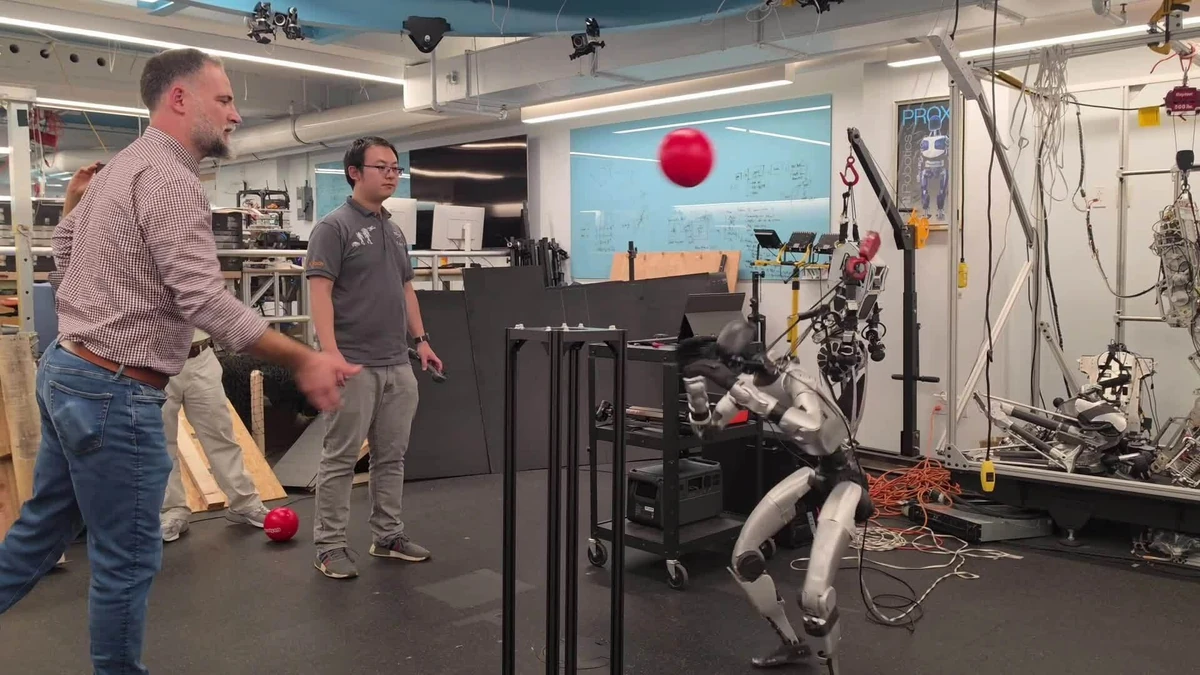
Các nghiên cứu về điều khiển dựa trên thị giác, trong đó có những thử nghiệm liên quan đến PAC-MAN của nhóm nghiên cứu, minh họa cách robot có thể phát hiện một vật thể đang tiến đến và điều chỉnh chuyển động toàn thân để tránh va chạm trong khi vẫn duy trì ổn định. Giá trị cốt lõi không nằm ở một động tác né cụ thể, mà ở khả năng biến thông tin thị giác thành ràng buộc an toàn theo thời gian thực.
Control Barrier Functions tạo giới hạn toán học cho chuyển động
Control Barrier Functions (CBF) là một trong những phương pháp được nghiên cứu để mô tả và duy trì vùng trạng thái an toàn của hệ thống. Có thể hình dung CBF như một hàng rào toán học: bộ điều khiển vẫn cho phép robot thực hiện nhiệm vụ, nhưng can thiệp khi chuyển động dự kiến có nguy cơ vượt qua giới hạn đã xác định.
Cách tiếp cận này đặc biệt có ý nghĩa đối với robot hình người bởi mục tiêu không đơn giản là dừng robot mỗi khi xuất hiện rủi ro. Một hệ thống hữu ích cần vừa đảm bảo an toàn, vừa duy trì khả năng hoàn thành nhiệm vụ trong phạm vi cho phép.
VLA mở rộng năng lực robot nhưng cũng đặt ra yêu cầu kiểm soát mới
Vision-Language-Action (VLA) là hướng phát triển kết hợp dữ liệu thị giác, ngôn ngữ và hành động, giúp robot hiểu yêu cầu ở mức khái quát hơn rồi chuyển chúng thành thao tác vật lý. Chẳng hạn, thay vì lập trình riêng từng chuyển động, người dùng có thể đưa ra một yêu cầu bằng ngôn ngữ và hệ thống tự xác định chuỗi hành động phù hợp.
Tuy nhiên, mô hình AI tạo ra hành động không nên đồng thời là lớp bảo vệ cuối cùng. Một kiến trúc an toàn có thể cho phép VLA đề xuất hành động, trong khi lớp kiểm soát độc lập đánh giá khoảng cách với con người, giới hạn vận tốc, trạng thái cân bằng và các ràng buộc vật lý khác trước khi lệnh được thực thi.
Đối với robot hình người, mục tiêu không chỉ là hoàn thành nhiệm vụ mà còn phải đảm bảo rằng cách hoàn thành nhiệm vụ không tạo ra rủi ro không chấp nhận được cho con người.
Robot thông thường và robot có lớp bảo vệ khác nhau thế nào?
| Tiêu chí | Cách tiếp cận tập trung vào nhiệm vụ | Cách tiếp cận tích hợp lớp an toàn |
|---|---|---|
| Điều khiển | Ưu tiên hoàn thành chuyển động và nhiệm vụ | Cân bằng giữa hiệu suất nhiệm vụ và giới hạn an toàn |
| Phát hiện nguy cơ | Có thể dựa nhiều vào điều kiện hoặc cảm biến định trước | Kết hợp cảm biến, thị giác và trạng thái động học theo thời gian thực |
| Xử lý hành động rủi ro | Phụ thuộc logic điều khiển được thiết kế cho từng tình huống | Có lớp kiểm tra hoặc hiệu chỉnh lệnh trước khi thực thi |
| Ràng buộc an toàn | Chủ yếu dựa trên quy tắc và giới hạn được lập trình | Có thể bổ sung các phương pháp như Control Barrier Functions |
| Môi trường mục tiêu | Phù hợp hơn với không gian được kiểm soát | Hướng tới môi trường động có con người cùng hoạt động |
An toàn robot không chỉ là tránh va chạm
Khi robot hình người được thương mại hóa, khái niệm an toàn cần được nhìn rộng hơn khả năng giữ thăng bằng hoặc tránh đâm vào người. Một hệ thống kết nối mạng còn phải đối mặt với rủi ro an ninh mạng, lỗi phần mềm, mất kết nối, sai lệch cảm biến và những tình huống mà thuật toán chưa từng gặp trong quá trình huấn luyện.
- An toàn chức năng: Robot phải chuyển sang trạng thái an toàn khi một bộ phận hoặc cảm biến quan trọng gặp lỗi.
- An toàn khi tương tác: Vận tốc, lực và quỹ đạo chuyển động cần phù hợp khi robot làm việc gần con người.
- An ninh mạng: Hệ thống điều khiển và dữ liệu cần được bảo vệ trước nguy cơ truy cập hoặc can thiệp trái phép.
- Khả năng xử lý lỗi: Robot cần có phương án phản ứng khi gặp tình huống ngoài dự kiến thay vì tiếp tục thực hiện nhiệm vụ bằng mọi giá.
- Kiểm chứng và đánh giá: Các tuyên bố về độ an toàn cần dựa trên quy trình thử nghiệm có thể đo lường và tái lập.
Từ robot trình diễn đến robot đủ tin cậy để sống cùng con người
Thách thức lớn tiếp theo của robot hình người không nhất thiết là tạo ra thêm những động tác gây ấn tượng, mà là chứng minh chúng có thể vận hành ổn định trong hàng nghìn tình huống đời thường. Một robot có thể chạy nhanh hoặc thực hiện thao tác phức tạp vẫn chưa đủ nếu hệ thống không biết phải làm gì khi cảm biến lỗi, một đứa trẻ bất ngờ chạy ngang đường hoặc một vật thể xuất hiện ngoài dự đoán.
Điều này đòi hỏi sự phối hợp giữa thiết kế cơ khí, thuật toán điều khiển, AI, kiểm thử, an ninh mạng và tiêu chuẩn hóa. Những tổ chức nghiên cứu và kiểm định như Fraunhofer IPA cũng đang nghiên cứu các phương pháp đánh giá robot và hệ thống tự động dựa trên nhiều tiêu chí, từ an toàn chức năng đến hiệu quả vận hành và khả năng tương tác.
Về lâu dài, niềm tin của người dùng có thể trở thành thước đo quan trọng không kém khả năng vận động. Robot hình người chỉ thực sự trở thành trợ lý trong đời sống khi con người có thể đứng cạnh, làm việc cùng và giao nhiệm vụ cho chúng mà không phải liên tục lo ngại về một chuyển động ngoài dự kiến.
An toàn phải được thiết kế ngay từ đầu
Sự phát triển của robot hình người đang đưa ngành công nghệ đến một giai đoạn mà câu hỏi không còn chỉ là robot có thể làm được gì. Quan trọng hơn là robot có thể thực hiện những việc đó một cách đáng tin cậy đến đâu khi hoạt động giữa con người.
Để tiến từ nguyên mẫu hấp dẫn tới sản phẩm được sử dụng rộng rãi, an toàn cần trở thành nguyên tắc thiết kế cốt lõi thay vì một tính năng được bổ sung ở giai đoạn cuối. Những lớp bảo vệ phần mềm, thị giác máy tính, Control Barrier Functions và cơ chế giám sát mô hình VLA cho thấy một hướng đi đáng chú ý: cho phép robot ngày càng thông minh nhưng vẫn đặt hành động của chúng bên trong những giới hạn an toàn có thể kiểm chứng.