Gemini Robotics ER 2 là gì và vì sao đáng chú ý?
Gemini Robotics ER 2 là mô hình embodied reasoning dành cho robotics của Google DeepMind. Về bản chất, đây là một mô hình vision-language được thiết kế để hiểu thế giới vật lý và đảm nhiệm tầng suy luận cấp cao cho robot. Mô hình tiếp nhận văn bản, hình ảnh, video và âm thanh; từ đó phân tích bối cảnh, lập kế hoạch và chuyển phần thực thi chuyển động xuống các mô hình vision-language-action (VLA) hoặc API điều khiển cấp thấp.
Điểm quan trọng là cần phân biệt Gemini Robotics ER 2 với một bộ điều khiển động cơ hoàn chỉnh. ER 2 thiên về vai trò “bộ não điều phối”: hiểu yêu cầu của con người, quan sát môi trường, xác định các bước cần làm, gọi công cụ phù hợp và kiểm tra nhiệm vụ đã hoàn tất hay chưa. Kiến trúc này giúp tách lớp suy luận chiến lược khỏi lớp điều khiển chuyển động, qua đó thuận lợi hơn khi áp dụng cùng một hệ thống reasoning cho nhiều loại robot.
Embodied reasoning thay đổi cách robot giải quyết nhiệm vụ ra sao?
Embodied reasoning, hay lập luận hiện thân, đặt quá trình suy luận của AI trong bối cảnh một tác nhân có khả năng quan sát và hành động trong thế giới vật lý. Robot không chỉ cần nhận diện “đây là một chiếc cốc”, mà còn phải hiểu chiếc cốc nằm ở đâu, có thể tiếp cận bằng cách nào, thao tác nào phù hợp và liệu hành động vừa thực hiện đã đạt mục tiêu hay chưa.
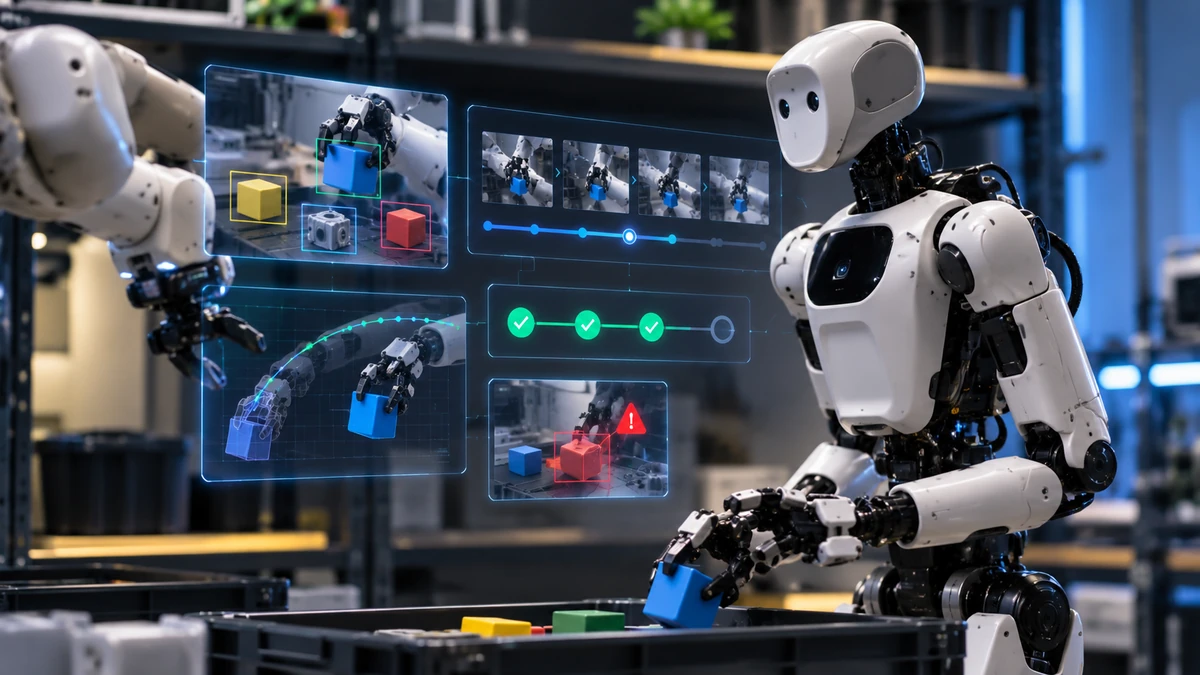
Với Gemini Robotics ER 2, chu trình này được mở rộng sang dữ liệu video liên tục. Mô hình có thể theo dõi tiến độ, nhận biết thời điểm một bước bắt đầu hoặc kết thúc và phát hiện khi quá trình thực hiện không diễn ra như dự kiến. Đây là nền tảng quan trọng cho các nhiệm vụ kéo dài nhiều bước, nơi một lỗi nhỏ ở giữa quy trình có thể khiến kế hoạch ban đầu không còn phù hợp.
Những nâng cấp nổi bật của Gemini Robotics ER 2
Điều phối tác vụ và gọi công cụ nhiều bước
ER 2 hỗ trợ tool use và function calling, cho phép tác nhân kết hợp suy luận với các công cụ như tìm kiếm hoặc hàm do nhà phát triển định nghĩa. Trong robotics, điều này có thể được dùng để gọi API điều hướng, thao tác cánh tay robot hoặc các chức năng chuyên biệt. Giá trị cốt lõi nằm ở khả năng lựa chọn và sắp xếp công cụ theo mục tiêu thay vì chỉ chạy một chuỗi lệnh cố định.
Theo dõi tiến độ bằng video và tự hiệu chỉnh
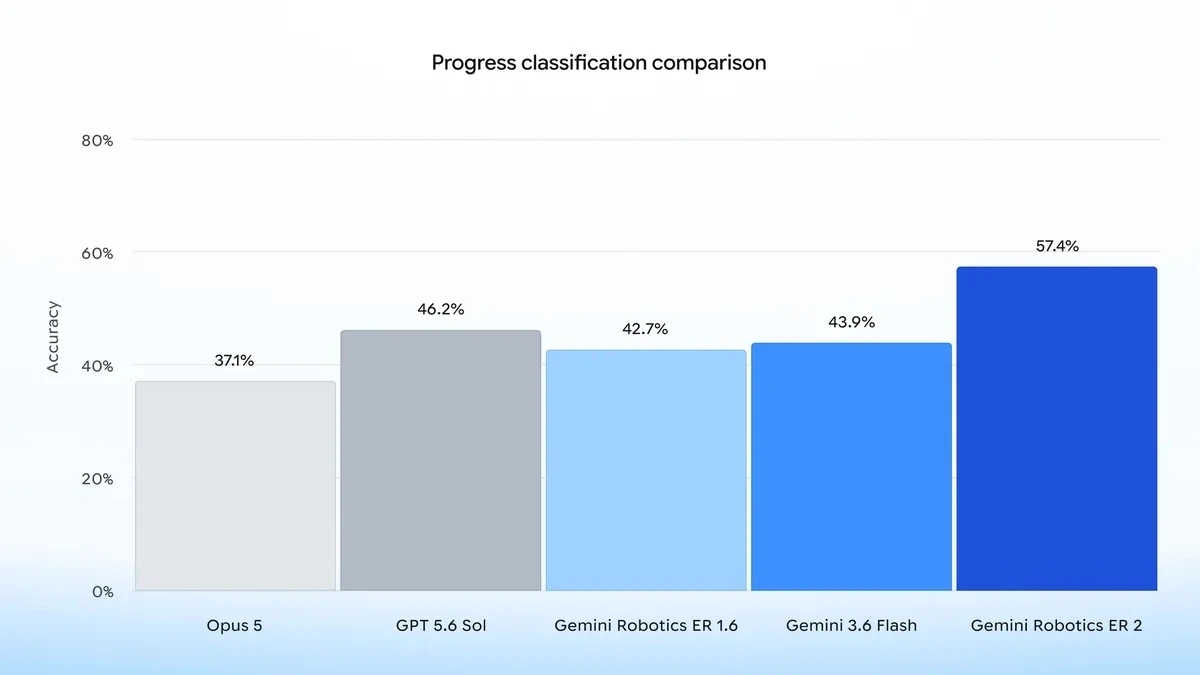
Một trong những cải tiến đáng chú ý nhất là khả năng hiểu tiến độ từ luồng video. ER 2 có thể thực hiện progress classification và moment finding để xác định trạng thái của nhiệm vụ cũng như thời điểm một sự kiện quan trọng xảy ra. Theo số liệu Google công bố, bài toán moment finding đạt độ chính xác 91,3%, khoảng cách tuyệt đối trung bình 0,96 giây và tốc độ thực thi nhanh hơn 4 lần trong phép so sánh được hãng trình bày.
Khả năng này giúp robot tránh chuyển sang bước tiếp theo chỉ vì một khoảng thời gian định sẵn đã trôi qua. Thay vào đó, hệ thống có thể quan sát kết quả thực tế, phát hiện sai lệch và quyết định tiếp tục, thử lại hoặc thay đổi kế hoạch.
Cộng tác đa robot
Gemini Robotics ER 2 bổ sung khả năng điều phối nhiều robot trong cùng một quy trình. Các robot có hình thái và thế mạnh khác nhau có thể chia sẻ ngữ nghĩa về nhiệm vụ, phân công công việc và bàn giao giữa các bước. Cách tiếp cận này đặc biệt có ý nghĩa với kho vận, sản xuất hoặc môi trường dịch vụ, nơi không một cấu hình phần cứng duy nhất tối ưu cho mọi thao tác.
Suy luận không gian và nhận biết trạng thái tốt hơn
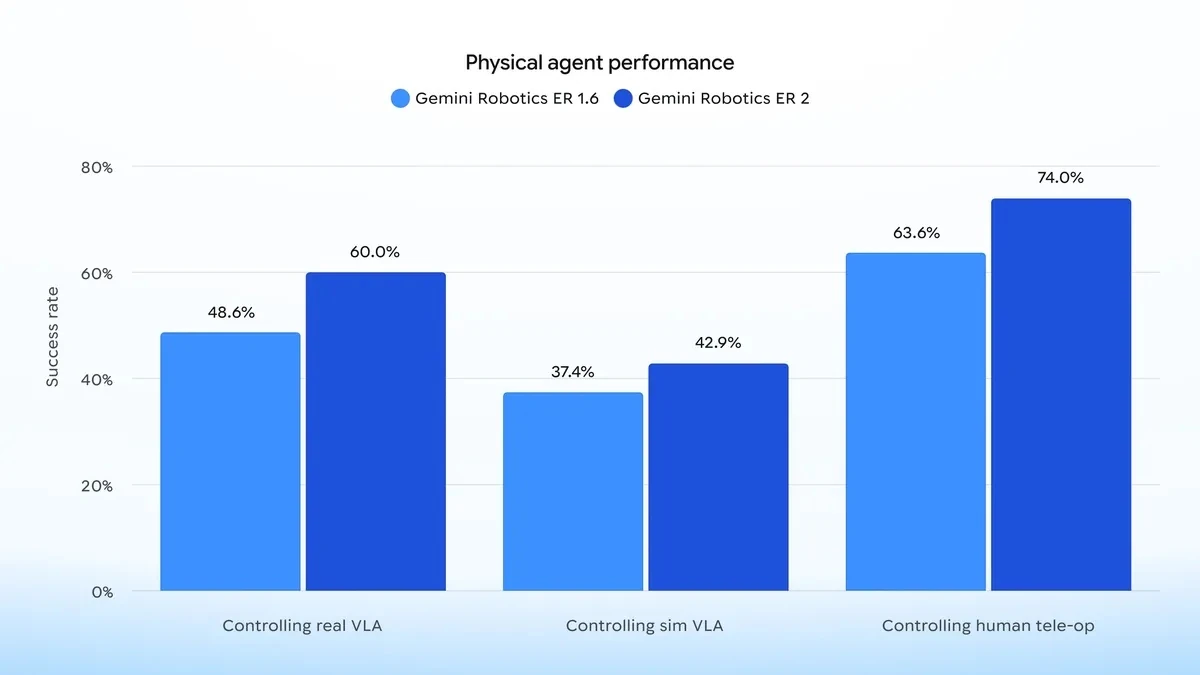
Ngoài lập kế hoạch, ER 2 cải thiện các năng lực nền tảng như phát hiện thành công hoặc thất bại từ video, đọc nhiều loại thiết bị đo và trả lời câu hỏi không gian dựa trên dữ liệu thị giác. Đây là những khả năng cần thiết để AI Agent hiểu không chỉ vật thể đang hiện diện mà cả trạng thái của môi trường trong quá trình hành động.
Streaming thời gian thực cho tác nhân độ trễ thấp
Google cung cấp một endpoint streaming riêng cho ER 2, tối ưu cho tác nhân robotics xử lý luồng audio và video liên tục qua Live API. Cách thiết kế này cho phép hệ thống tiếp tục quan sát trong khi tác vụ đang diễn ra và giảm mô hình vận hành kiểu “dừng rồi mới suy nghĩ”. Tuy nhiên, độ trễ thực tế của một hệ thống hoàn chỉnh vẫn phụ thuộc vào mạng, phần cứng robot, VLA, API điều khiển và kiến trúc triển khai.
So sánh Gemini Robotics ER 2 với ER 1.6
| Khía cạnh | Gemini Robotics ER 1.6 | Gemini Robotics ER 2 |
|---|---|---|
| Vai trò | Embodied reasoning cho robot | Embodied reasoning thế hệ mới, tập trung mạnh hơn vào điều phối agentic |
| Hiểu tiến độ | Năng lực thế hệ trước | Progress classification và moment finding từ video liên tục |
| Tác vụ dài | Hạn chế hơn | Lập kế hoạch nhiều bước và theo dõi tiến trình trong quá trình thực thi |
| Đa robot | Không phải năng lực nổi bật được công bố | Hỗ trợ điều phối và cộng tác nhiều robot |
| Tool use | Có nền tảng reasoning và điều phối | Mở rộng tool use nhiều bước, function calling và orchestration |
| Streaming | Không phải trọng tâm chính | Có endpoint streaming preview dành cho tác nhân thời gian thực |
Bảng trên nên được hiểu theo các năng lực Google công bố cho từng thế hệ, không phải một benchmark hiệu năng tuyệt đối cho mọi phần cứng. Hiệu quả cuối cùng còn phụ thuộc robot, mô hình VLA, công cụ được tích hợp và điều kiện vận hành.
Gemini Robotics ER 2 hoạt động cùng VLA như thế nào?
Một cách dễ hình dung, ER 2 chịu trách nhiệm trả lời câu hỏi “cần làm gì tiếp theo?”, còn VLA hoặc API robot đảm nhiệm “thực hiện chuyển động đó như thế nào?”. Khi nhận yêu cầu, ER 2 quan sát môi trường, chia mục tiêu thành các bước và gọi chức năng thích hợp. Sau mỗi hành động, dữ liệu mới quay trở lại lớp reasoning để hệ thống đánh giá tiến độ.
- Nhận mục tiêu: tiếp nhận yêu cầu bằng ngôn ngữ tự nhiên cùng dữ liệu cảm biến phù hợp.
- Hiểu bối cảnh: phân tích vật thể, vị trí, trạng thái và các ràng buộc vật lý.
- Lập kế hoạch: chia nhiệm vụ thành nhiều bước và lựa chọn robot hoặc công cụ phù hợp.
- Thực thi: chuyển lệnh xuống VLA hoặc API điều khiển robot.
- Quan sát lại: theo dõi video, kiểm tra kết quả và điều chỉnh kế hoạch khi cần.
Cách bắt đầu phát triển Physical AI Agent với Gemini Robotics ER 2
Gemini Robotics ER 2 hiện được cung cấp ở trạng thái preview. Nhà phát triển có thể tiếp cận qua Google AI Studio và Gemini API; Gemini Enterprise Agent Platform được Google công bố ở dạng private preview. Vì vậy, quy trình thử nghiệm nên bắt đầu trong môi trường kiểm soát thay vì đưa thẳng vào vận hành thực tế.
Thiết kế nhiệm vụ và ranh giới an toàn
Trước khi viết prompt, cần xác định robot được phép làm gì, vùng hoạt động, điều kiện dừng và trường hợp bắt buộc yêu cầu con người xác nhận. Với Physical AI, tiêu chí thành công không chỉ là hoàn thành nhiệm vụ mà còn là thực hiện nhiệm vụ trong giới hạn an toàn.
Khai báo công cụ và lớp điều khiển
Nhà phát triển kết nối ER 2 với VLA hoặc các API robot như điều hướng, gắp vật thể và di chuyển bộ thao tác. Mỗi công cụ nên có mô tả rõ đầu vào, đầu ra và điều kiện sử dụng để lớp reasoning lựa chọn chính xác.
Kết nối dữ liệu đa phương thức
ER 2 hỗ trợ đầu vào văn bản, hình ảnh, video và âm thanh. Với bài toán cần phản ứng liên tục, endpoint streaming có thể phù hợp hơn vì được tối ưu cho audio/video thời gian thực và function calling độ trễ thấp.
Thử nghiệm trong mô phỏng và kịch bản lỗi
Không nên chỉ kiểm tra tình huống lý tưởng. Hệ thống cần được thử với vật thể đặt sai vị trí, thao tác thất bại, người đi vào vùng hoạt động, công cụ không khả dụng hoặc dữ liệu cảm biến không chắc chắn. Đây là bước quan trọng để đánh giá khả năng tự hiệu chỉnh và yêu cầu trợ giúp đúng lúc.
Triển khai có giám sát và đo lường
Google đã trình diễn ER 2 điều phối Spot của Boston Dynamics thông qua các API như điều hướng và thao tác. Tuy nhiên, demo không đồng nghĩa mọi robot đều có thể triển khai theo cùng một cấu hình. Khi chuyển sang phần cứng thực, cần đo tỷ lệ hoàn thành, độ trễ đầu-cuối, số lần phải lập kế hoạch lại, tỷ lệ can thiệp của con người và các sự kiện liên quan đến an toàn.
An toàn và giới hạn cần biết trước khi triển khai
Đây là phần đặc biệt quan trọng khi đánh giá một mô hình cho Physical AI. Model Card của Google cho biết người dùng cần thận trọng trước khi sử dụng các Robotics Models trong môi trường production, thương mại hoặc công cộng, đồng thời không sử dụng chúng cho các ứng dụng safety-critical như y tế, giao thông hoặc những bối cảnh mà lỗi có thể dẫn đến thương tích, tử vong hay thiệt hại tài sản.
Google cũng công bố ER 2 cải thiện các benchmark về tuân thủ chỉ dẫn an toàn và nhận biết con người ở gần. Dù vậy, benchmark AI không thay thế các lớp an toàn vật lý như giới hạn lực, vùng cấm, emergency stop, kiểm soát truy cập và quy trình giám sát của con người.
Điểm mạnh đáng chú ý của Gemini Robotics ER 2 không nằm ở việc thay thế toàn bộ phần mềm robot, mà ở khả năng trở thành lớp reasoning và orchestration kết nối nhận thức, kế hoạch, công cụ và phản hồi từ thế giới vật lý.
Đánh giá Gemini Robotics ER 2: bước tiến quan trọng nhưng chưa phải “robot tự trị hoàn chỉnh”
Xét trên kiến trúc và các năng lực được công bố, Gemini Robotics ER 2 cho thấy hướng phát triển rõ ràng của AI Agents: từ tác nhân chỉ thao tác trên phần mềm sang tác nhân có thể quan sát, suy luận và phối hợp hành động trong môi trường vật lý. Khả năng theo dõi tiến độ qua video, tool orchestration, lập kế hoạch nhiều bước và cộng tác đa robot là những nâng cấp có giá trị thực tế.
Tuy nhiên, ER 2 vẫn là một thành phần trong hệ thống robotics lớn hơn. Để biến reasoning thành hành động an toàn và ổn định, nhà phát triển vẫn cần VLA hoặc lớp điều khiển phù hợp, phần cứng đáng tin cậy, hệ thống cảm biến, cơ chế giám sát và quy trình đánh giá rủi ro. Vì thế, cách nhìn hợp lý nhất về Gemini Robotics ER 2 là một lớp trí tuệ cấp cao giúp Physical AI trở nên linh hoạt và có tính agentic hơn, thay vì một giải pháp có thể tự mình giải quyết mọi bài toán robot.